
Un drone è un aeromobile senza pilota a bordo che può essere controllato a distanza oppure eseguire, entro i limiti del sistema, parti del volo in modo automatico. La definizione è semplice; il funzionamento lo è molto meno.
Quello che chiamiamo comunemente “drone” è infatti solo la parte più visibile di un sistema composto da elettronica di controllo, sensori, motori o superfici aerodinamiche, collegamenti radio, software, alimentazione e, spesso, un payload come una telecamera o un sensore LiDAR.
È anche il motivo per cui drone e UAS non sono esattamente sinonimi dal punto di vista tecnico. Nella terminologia aeronautica europea, l’UA è l’aeromobile senza equipaggio; UAS, Unmanned Aircraft System, comprende invece l’aeromobile e gli elementi necessari per controllarlo e utilizzarlo.
Capire cosa sono i droni significa quindi rispondere a tre domande diverse: come riescono a volare e stabilizzarsi, quali configurazioni esistono e quale problema deve risolvere il mezzo. È quest’ultimo punto che permette di distinguere un piccolo quadricottero per riprese da un velivolo ad ala fissa per mappare un territorio.
Per capire davvero cosa sono i droni, conviene quindi osservare il sistema completo e non soltanto il velivolo: controllo, sensori, collegamenti e payload cambiano ciò che il mezzo può fare.
Cosa significa “drone”: la differenza tra drone, UAS, UAV e APR
Nel linguaggio comune, drone è diventato il termine generico per indicare un aeromobile senza pilota a bordo. Non descrive però con precisione né l’architettura del mezzo né il modo in cui viene controllato.
Treccani registra il termine per velivoli privi di pilota comandati a distanza e per i relativi impieghi civili e militari. La terminologia aeronautica moderna va però più in profondità.
Drone è il termine comune, UAS indica il sistema completo
La distinzione più utile è fra UA e UAS.
UA, Unmanned Aircraft, indica l’aeromobile senza equipaggio. UAS, Unmanned Aircraft System, indica invece il sistema nel suo insieme: aeromobile, unità di comando e gli altri componenti necessari per controllarlo e utilizzarlo.
È una differenza meno teorica di quanto sembri. Se analizzi un drone soltanto come “oggetto volante”, perdi una parte importante del funzionamento:
pilota o sistema automatico → unità di comando → collegamento → aeromobile → sensori e attuatori → missione
Il comportamento finale dipende dall’intera catena.
UAV, RPAS, APR e SAPR: quali termini sono ancora utili
UAV, Unmanned Aerial Vehicle, è una sigla molto diffusa e viene normalmente usata per riferirsi al velivolo senza pilota.
RPAS, Remotely Piloted Aircraft System, è più specifico: identifica i sistemi nei quali rimane un pilota remoto. EASA lo considera un sottoinsieme degli UAS, perché l’insieme degli UAS comprende anche sistemi capaci di operare con livelli di automazione differenti.
In Italia si incontrano inoltre APR, aeromobile a pilotaggio remoto, e SAPR, sistema aeromobile a pilotaggio remoto. Sono termini ancora comprensibili e presenti in documenti e contenuti di settore, ma nelle fonti aeronautiche europee e nelle pagine correnti di ENAC incontrerai soprattutto UA e UAS.
Non serve quindi memorizzare una collezione di acronimi. La distinzione utile è questa:
| Termine | Cosa descrive |
|---|---|
| Drone | termine comune e generico |
| UA | l’aeromobile senza equipaggio |
| UAS | aeromobile + sistema necessario a controllarlo e operarlo |
| UAV | denominazione molto diffusa del velivolo senza pilota |
| RPAS | UAS nel quale è presente il pilotaggio remoto |
| APR / SAPR | terminologia italiana legata al pilotaggio remoto |
Un drone può essere pilotato da remoto oppure volare in modo automatico
Un altro equivoco frequente è pensare che “senza pilota a bordo” significhi necessariamente “autonomo”.
Non è così.
Un quadricottero può non avere nessuno a bordo e dipendere continuamente dai comandi di un pilota remoto. Un altro sistema può invece seguire waypoint, mantenere una posizione, tornare al punto di partenza o svolgere parti di una missione senza che il pilota debba correggere manualmente ogni movimento.
Automazione e autonomia, inoltre, non significano automaticamente intelligenza artificiale. Molte funzioni di volo possono essere realizzate attraverso sensori, algoritmi di controllo, navigazione e regole deterministiche senza utilizzare un modello AI.
Come funziona un drone
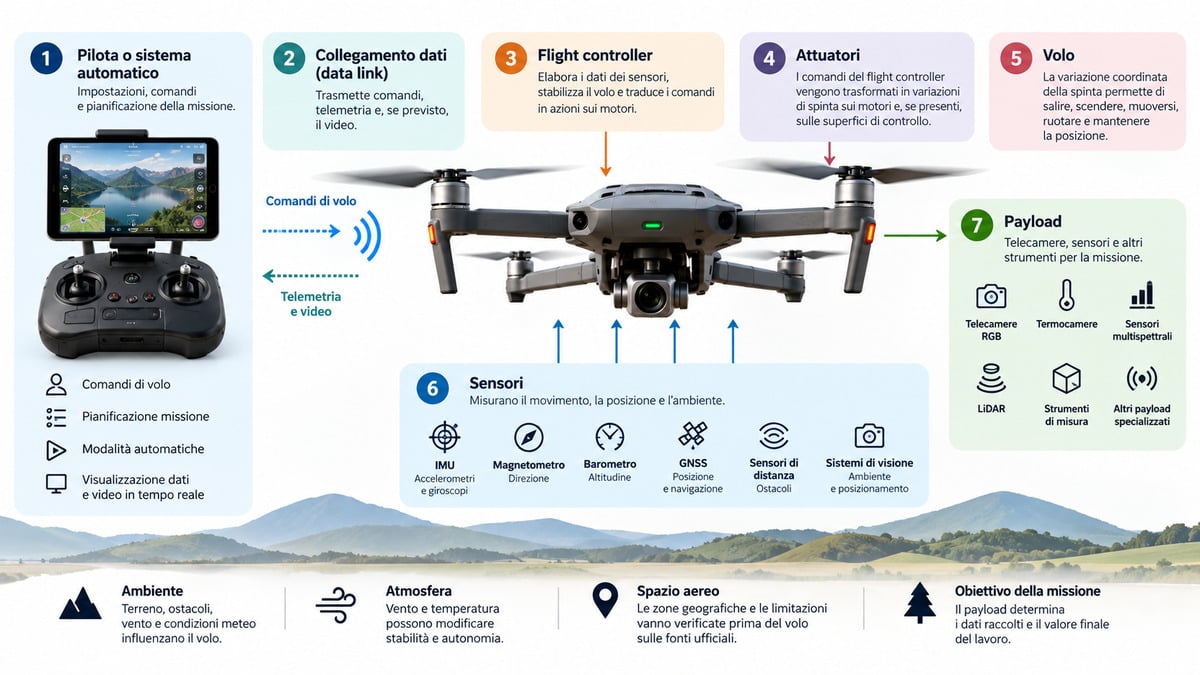
Per capire come funziona un drone, il multirotore è un buon punto di partenza perché rende visibile l’intero meccanismo: le eliche generano spinta, i sensori misurano il movimento, il flight controller stima lo stato del velivolo e modifica continuamente i comandi inviati ai motori.
Il pilota non controlla direttamente ogni motore. Chiede al sistema di salire, ruotare, avanzare o mantenere la posizione; è il controllo di volo a tradurre quella richiesta nelle correzioni necessarie.
La documentazione PX4 mostra bene questo modello: i flight controller utilizzano dati provenienti da IMU e altri sensori per stimare assetto, orientamento, posizione e velocità, mentre i controller trasformano gli errori rispetto allo stato desiderato in comandi destinati agli attuatori.
Flight controller e sensori: il sistema che mantiene il drone stabile
Il flight controller è uno dei componenti centrali del drone. È l’hardware su cui gira il software di controllo del volo e al quale sono collegati sensori, ricevitori, sistemi di posizionamento e attuatori.
In un multirotore deve capire continuamente come il mezzo si sta muovendo.
L’IMU, Inertial Measurement Unit, contiene tipicamente accelerometri e giroscopi e può includere un magnetometro. Questi sensori misurano accelerazioni e rotazioni; combinati con altri dati permettono al sistema di stimare assetto e movimento.
Possono poi entrare in gioco:
- barometro, utile per la stima dell’altitudine;
- magnetometro, per il riferimento di direzione;
- GNSS, per posizione e navigazione;
- sensori di distanza;
- sistemi di visione;
- sensori specifici della missione.
Il controller confronta lo stato desiderato con quello stimato e interviene sugli attuatori. È un ciclo continuo di:
misura → stima → confronto → correzione → nuova misura
Questo ciclo è il punto chiave per capire come funziona un drone: il sistema non esegue una singola correzione, ma aggiorna continuamente la propria risposta in base a ciò che i sensori misurano.
Se vuoi approfondire il ruolo generale di sensori, microcontrollori e attuatori, la guida ad Arduino aiuta a costruire il modello mentale di base. Un flight controller per droni è però un sistema specializzato: non coincide semplicemente con una normale scheda di prototipazione.
Motori ed eliche: come viene generata e controllata la spinta
In un multirotore, motori ed eliche accelerano aria e producono la spinta necessaria al volo.
Per restare in hovering, la spinta complessiva deve compensare il peso del mezzo. Per salire deve aumentare; per scendere può diminuire.
Il punto più interessante arriva quando il drone deve inclinarsi o ruotare. Il flight controller modifica in modo differenziale la spinta generata dai diversi rotori. Non deve quindi “girare il drone” con un meccanismo separato: cambia l’equilibrio delle forze.
In un quadricottero, per esempio, una variazione coordinata della velocità dei motori può produrre rollio, beccheggio o imbardata mantenendo contemporaneamente il controllo della spinta totale.
Un’ala fissa usa invece una logica aerodinamica diversa: l’ala genera portanza grazie al movimento nell’aria e il controllo coinvolge superfici come alettoni, elevatore e timone. Anche il software di controllo deve quindi adattarsi alla configurazione del velivolo.
Batteria e alimentazione: perché l’autonomia è uno dei principali limiti
Nei droni elettrici, la batteria deve alimentare motori, elettronica, sensori, collegamenti radio e payload.
Questo crea un compromesso inevitabile. Più energia vuoi portare, più massa devi normalmente sollevare; più massa e payload aumentano, più energia serve per il volo.
Per questo l’autonomia non può essere dedotta soltanto dalla capacità nominale della batteria.
Contano anche:
- configurazione aerodinamica;
- massa totale;
- efficienza di motori ed eliche;
- velocità;
- vento;
- temperatura;
- payload;
- profilo della missione.
Un multirotore che deve mantenersi in hovering consuma energia per generare continuamente la propria portanza. Un’ala fissa può essere molto più efficiente quando deve coprire distanze o superfici estese, perché sfrutta l’ala durante il volo traslato.
Radiocomando, collegamento dati e navigazione
Un altro passaggio utile per capire come funziona un drone è separare il collegamento di comando dalla navigazione. Il collegamento tra pilota e aeromobile può trasportare comandi, telemetria e, quando previsto dal sistema, flussi video o altri dati.
Non va confuso con il sistema di navigazione.
Il radiocomando dice al mezzo che cosa deve fare. I sensori di navigazione aiutano invece a determinare dove si trova, come è orientato e come si sta muovendo.
Il GNSS è particolarmente utile per funzioni come mantenimento della posizione, navigazione verso waypoint e ritorno verso una posizione memorizzata. Ma GNSS e GPS non sono sinonimi perfetti: GPS è uno dei sistemi satellitari che possono contribuire alla geolocalizzazione.
Inoltre, un drone non può dipendere soltanto dalla posizione satellitare per mantenersi stabile. La stabilizzazione dell’assetto richiede sensori inerziali e controllo molto più rapido.
Telecamere, LiDAR e altri payload: ciò che rende il drone utile
Un aeromobile senza pilota può volare perfettamente anche senza telecamera.
La telecamera è un payload, cioè parte del carico utile trasportato per svolgere una determinata missione.
A seconda del lavoro possono essere installati:
- fotocamere RGB;
- termocamere;
- sensori multispettrali;
- LiDAR;
- strumenti di misura;
- sistemi di comunicazione;
- altri payload specializzati.
ARPA Veneto utilizza, per esempio, droni con camere RGB, termocamere, sensori multispettrali e LiDAR; i dati possono essere elaborati per ottenere ortofoto, modelli tridimensionali, mappe termiche e nuvole di punti.
Qui emerge una distinzione importante: il drone è la piattaforma, il payload determina una parte rilevante del valore della missione.
Lo stesso principio si ritrova nell’Internet of Things: sensore, elaborazione, comunicazione e azione formano una catena. Un drone non è automaticamente un dispositivo IoT, ma può entrare in un sistema connesso quando i dati raccolti vengono trasmessi ed elaborati da altri componenti.
Tipi di droni: le classificazioni da non confondere
La domanda “quali sono i tipi di droni?” sembra semplice, ma può produrre classificazioni confuse perché esistono più criteri contemporaneamente.
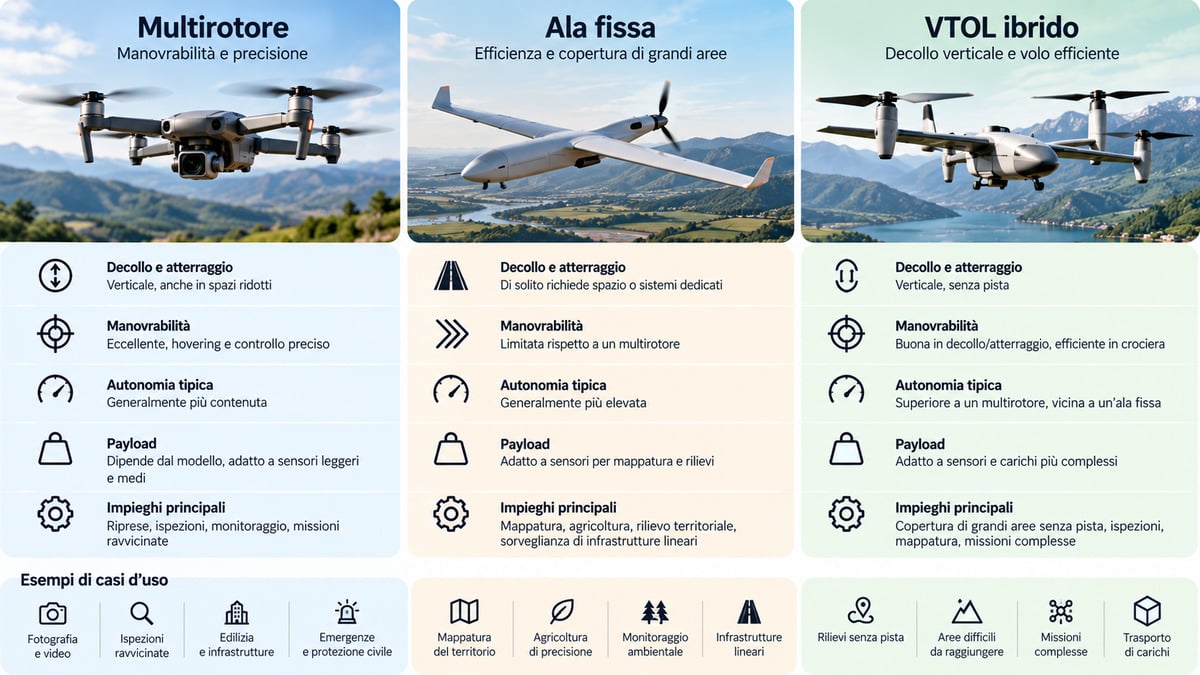
Multirotore, ala fissa e VTOL descrivono come è costruito e vola il mezzo.
Consumer e professionale descrivono prevalentemente mercato e impiego.
FPV descrive soprattutto una modalità di pilotaggio e visualizzazione.
Open, Specific e Certified descrivono invece categorie operative regolamentari, non famiglie costruttive.
Mantenere separati questi piani evita di confrontare categorie che rispondono a domande diverse. Quando si confrontano i tipi di droni, bisogna quindi chiarire prima se si sta parlando di architettura, modalità di controllo, impiego o categoria operativa.
Droni multirotore: quadricotteri, esacotteri e ottocotteri
I multirotore utilizzano più rotori per generare portanza e controllare il mezzo.
Il quadricottero, con quattro rotori, è la configurazione più riconoscibile nel mercato consumer e in molti impieghi professionali.
Il vantaggio principale è la capacità di:
- decollare e atterrare verticalmente;
- rimanere fermo in hovering;
- muoversi a bassa velocità con precisione;
- operare in spazi relativamente contenuti.
Queste caratteristiche li rendono adatti a fotografia, riprese, ispezioni e rilievi dove serve osservare un punto con precisione.
Il compromesso è l’efficienza energetica: mantenere il mezzo sospeso richiede spinta continua.
Aggiungere rotori può aumentare capacità di progetto, ridondanza o possibilità di gestire determinati carichi, ma il semplice numero di motori non è una misura universale della qualità del drone. Configurazione, propulsione, massa, controllo, payload e missione vanno valutati insieme.
Droni ad ala fissa
Un drone ad ala fissa assomiglia di più, dal punto di vista aerodinamico, a un piccolo aeroplano.
Durante il volo traslato l’ala produce portanza, rendendo questa configurazione particolarmente interessante quando bisogna percorrere distanza o coprire grandi superfici.
È quindi comune negli scenari di:
- mappatura;
- agricoltura;
- rilievo territoriale;
- sorveglianza di infrastrutture lineari;
- missioni che privilegiano autonomia ed efficienza.
Il compromesso è evidente: un’ala fissa tradizionale non possiede la stessa capacità di hovering di un multirotore e può richiedere più spazio o sistemi dedicati per decollo e atterraggio.
VTOL e configurazioni ibride
VTOL significa Vertical Take-Off and Landing: decollo e atterraggio verticali.
Un sistema ibrido può combinare caratteristiche del multirotore e dell’ala fissa. L’obiettivo è partire e arrivare senza una pista mantenendo, durante la fase di crociera, parte dell’efficienza aerodinamica dell’ala.
È una soluzione interessante quando la missione richiede contemporaneamente:
spazio di decollo ridotto + copertura di distanze o superfici significative
Il prezzo da pagare è una maggiore complessità. Più modalità di volo e più componenti significano infatti anche controllo, progettazione, manutenzione e transizioni di volo più articolate.
FPV, tethered e droni autonomi: caratteristiche operative, non una sola “tipologia”
FPV, First Person View, indica il pilotaggio nel quale il pilota osserva in tempo reale l’immagine proveniente da una telecamera installata sul mezzo. Non definisce una singola architettura aerodinamica: esistono soprattutto multirotore FPV, ma la sigla descrive il modo in cui viene condotto il volo.
Un drone tethered è invece collegato a terra da un cavo, che può trasportare alimentazione, dati o entrambi. Il tether cambia radicalmente il profilo operativo: limita il raggio di movimento ma può consentire permanenze prolungate e collegamenti molto stabili.
“Autonomo”, infine, descrive il livello con cui il sistema può eseguire attività senza intervento continuo del pilota. Anche questo non identifica una forma aerodinamica.
Un drone può quindi essere contemporaneamente:
multirotore + FPV
oppure:
VTOL + navigazione automatizzata
Non c’è contraddizione, perché le etichette descrivono proprietà differenti.
Consumer, professionali e militari: classificare per impiego è un’altra cosa
Anche “consumer”, “professionale” e “militare” non definiscono in modo completo l’architettura.
Un piccolo multirotore può essere consumer oppure diventare uno strumento professionale se integra sensori, software e procedure adatte a un’attività di lavoro.
Allo stesso modo, sistemi militari possono utilizzare multirotore, ala fissa o altre configurazioni.
Per capire realmente un drone conviene quindi descriverlo lungo più assi:
architettura → controllo → payload → missione → contesto operativo
È molto più informativo di una semplice etichetta commerciale.
Chiarito cosa sono i droni dal punto di vista tecnico, il passaggio successivo è capire quale risultato possono produrre nelle diverse missioni.
A cosa servono i droni
Per capire a cosa servono i droni, è utile smettere di pensare alla telecamera come funzione principale e considerarli invece come piattaforme mobili capaci di portare un sensore o un altro payload in una posizione utile.
Il valore spesso non è “far volare qualcosa”, ma raccogliere un dato, osservare un punto difficile da raggiungere, creare un modello, trasportare un carico o ridurre l’esposizione di una persona a un ambiente rischioso.
Il CNR utilizza UAS in attività tecnico-scientifiche, ambientali, di protezione civile, geoscienze, agricoltura e beni culturali.
Questa varietà mostra bene a cosa servono i droni quando vengono considerati come piattaforme di acquisizione, osservazione o trasporto e non soltanto come videocamere volanti.
Fotografia, video e produzione audiovisiva
È l’applicazione più conosciuta.
Una telecamera montata sul drone permette di ottenere punti di vista difficili o costosi da raggiungere con mezzi tradizionali. Il gimbal può isolare parte dei movimenti del velivolo e mantenere la camera orientata durante il volo.
Ma la qualità del risultato non dipende soltanto dalla risoluzione della camera.
Contano anche stabilizzazione, ottica, dinamica del mezzo, vento, velocità, capacità del pilota e pianificazione della ripresa.
Mappatura, rilievi e ispezioni
Quando il drone segue un percorso pianificato acquisendo immagini o misure con sufficiente sovrapposizione e georeferenziazione, i dati possono essere elaborati per produrre mappe, ortofoto, modelli tridimensionali e altre rappresentazioni del territorio o dell’oggetto osservato.
Questo permette di passare dal semplice “video dall’alto” a un sistema di acquisizione dati.
Nelle ispezioni, il vantaggio può essere ancora più concreto: raggiungere tetti, facciate, infrastrutture, impianti o zone difficili senza dover necessariamente collocare una persona nello stesso punto.
Agricoltura e monitoraggio ambientale
In agricoltura, foreste e monitoraggio ambientale, sensori diversi permettono di osservare fenomeni che una normale fotografia non rende immediatamente visibili.
Camere multispettrali, termocamere e LiDAR possono supportare analisi di vegetazione, suolo, morfologia e condizioni ambientali.
ARPA utilizza droni proprio per rilievi ambientali e combina più sensori per produrre dati georeferenziati e modelli destinati all’analisi.
Il drone, però, non “capisce” automaticamente ciò che osserva. Raccoglie il dato. La qualità dell’informazione finale dipende anche da sensore, calibrazione, piano di acquisizione, elaborazione e interpretazione.
Ricerca, emergenze e protezione civile
Un drone può raggiungere rapidamente un’area, osservare dall’alto e trasportare sensori senza esporre immediatamente un operatore allo stesso ambiente.
Sono caratteristiche utili nel monitoraggio di emergenze, nella ricerca, nella valutazione di aree difficili e nel supporto alla protezione civile.
Il vantaggio non consiste nel sostituire indiscriminatamente le persone, ma nel modificare il rapporto fra accessibilità, rischio e informazione disponibile.
Logistica e trasporto
Il trasporto tramite drone sposta il problema dall’acquisizione dei dati alla movimentazione di un payload fisico.
In teoria il concetto è semplice: il mezzo porta un oggetto da A a B.
Nella pratica entrano in gioco massa, autonomia, affidabilità, sicurezza, spazio aereo, gestione del percorso e condizioni operative.
Per questo un prototipo capace di trasportare un pacco non equivale automaticamente a un sistema logistico scalabile. La parte aeronautica è soltanto uno dei componenti della catena.
Droni militari: stessa famiglia tecnologica, finalità diverse
I droni hanno anche applicazioni militari, dalle attività di osservazione e ricognizione fino a sistemi con funzioni molto differenti da quelle civili.
Dal punto di vista generale rimangono aeromobili senza equipaggio con sistemi di controllo, comunicazione, navigazione e payload. Cambiano però scala, requisiti, missione, capacità e quadro operativo.
Per una guida destinata a capire la tecnologia è sufficiente questa distinzione: “militare” descrive la finalità e il contesto d’impiego, non una singola architettura di drone.
Quale tipo di drone serve per quale attività
Chiarito a cosa servono i droni nei diversi scenari, la scelta non dovrebbe partire dalla domanda “qual è il drone migliore?”, ma da che cosa deve produrre la missione.
Conoscere i tipi di droni è utile solo se la classificazione viene collegata a un’esigenza concreta: hovering, distanza, superficie da coprire, payload o modalità di pilotaggio.
La configurazione diventa una conseguenza.
| Esigenza principale | Configurazione generalmente più adatta | Perché | Trade-off principale |
|---|---|---|---|
| Restare fermi davanti a un soggetto | Multirotore | hovering e controllo preciso a bassa velocità | autonomia |
| Riprese e fotografia | Multirotore | posizionamento e manovrabilità | efficienza su lunghe distanze |
| Ispezione ravvicinata | Multirotore / configurazione specializzata | può avvicinarsi e mantenere la posizione | tempo di volo e ambiente operativo |
| Coprire grandi superfici | Ala fissa | maggiore efficienza in crociera | niente hovering tradizionale |
| Coprire superficie senza pista | VTOL ibrido | decollo verticale + volo efficiente | complessità |
| Permanere a lungo sopra un punto | Tethered, se compatibile con il caso | alimentazione/collegamento via cavo | raggio limitato |
| Esperienza immersiva di pilotaggio | FPV | visuale dalla camera di bordo | requisiti operativi e gestione del volo specifici |
Questo schema chiarisce anche perché più motori non significa automaticamente drone migliore.
Se devi mappare una superficie molto estesa, un ottocottero enorme può essere una soluzione peggiore di un’ala fissa più efficiente.
Se devi fermarti davanti a un isolatore elettrico per osservarlo da vicino, l’ala fissa perde invece il vantaggio principale.
Prima viene il lavoro; poi la macchina.
Cosa sapere prima di far volare un drone in Italia
Comprare un drone e poterlo utilizzare in un determinato luogo sono due problemi diversi.
Le regole europee ed ENAC classificano le operazioni in funzione del rischio e delle condizioni operative. Per un utilizzatore non specialista è importante soprattutto evitare una scorciatoia mentale: peso, classe del drone, categoria dell’operazione e competenze richieste sono concetti collegati, ma non intercambiabili.
Questa sezione serve quindi a orientarsi. Prima di un volo reale, le condizioni vanno verificate sulle fonti ufficiali e sulle mappe applicabili.
Classi del drone e categorie operative non sono la stessa cosa
Le classi C0, C1, C2, C3 e C4 identificano caratteristiche e requisiti del prodotto per i mezzi che rientrano nel relativo sistema di marcatura.
Open, Specific e Certified riguardano invece il quadro dell’operazione.
Nella categoria Open sono possibili operazioni a rischio più basso quando vengono rispettate le relative condizioni. EASA indica, tra gli elementi del quadro Open, limiti riguardanti caratteristiche del mezzo, rapporto con le persone, volo a vista, altezza e tipo di attività.
Se l’operazione non rientra nei requisiti della Open, non basta concludere che “il drone è vietato”: può entrare in un’altra categoria e richiedere procedure differenti.
Registrazione, competenze del pilota e assicurazione
ENAC indica tra gli obblighi da verificare per le operazioni in categoria Open la registrazione dell’operatore su d-flight, le competenze o l’attestato richiesti per il caso applicabile, l’assicurazione e la verifica delle zone geografiche.
Esistono eccezioni e condizioni particolari, soprattutto per determinati droni sotto i 250 grammi e per i giocattoli. Per questo la regola pratica non dovrebbe essere “sotto un certo peso posso fare quello che voglio”, ma controllare insieme mezzo, sensori presenti e tipo di operazione.
Zone geografiche e verifica dello spazio aereo
Anche un drone perfettamente conforme e un pilota con le competenze richieste non possono essere fatti volare indiscriminatamente ovunque.
Prima del volo bisogna verificare le restrizioni applicabili allo spazio aereo e le zone geografiche UAS.
ENAC rimanda al portale d-flight per questa verifica e ricorda che le condizioni dipendono anche dalla categoria dell’operazione e dalla zona nella quale si intende volare.
Questo è un controllo da eseguire sul volo reale, non una tabella da memorizzare una volta per tutte.
Telecamere, persone e privacy
La presenza di una telecamera introduce un altro livello: il trattamento dei dati.
Il problema non è semplicemente “un drone ha ripreso qualcosa”. Diventa rilevante quando immagini, audio, posizione o altri elementi consentono di identificare direttamente o indirettamente una persona.
Il Garante per la protezione dei dati personali dedica una sezione specifica ai profili privacy legati ai droni; anche le indicazioni europee richiamano l’attenzione su immagini, suoni e dati di localizzazione quando consentono di identificare direttamente o indirettamente le persone.
La conseguenza pratica è semplice: volo consentito e trattamento corretto delle immagini sono verifiche differenti.
Domande frequenti sui droni
Tutti i droni hanno una telecamera?
No. La telecamera è un possibile payload, non una caratteristica necessaria per definire un aeromobile come drone.
Un mezzo può essere progettato per trasportare una camera, un sensore termico, un LiDAR, strumenti scientifici, altri payload oppure nessun sensore destinato alla raccolta di immagini.
Questo conta anche dal punto di vista regolamentare e della privacy: la presenza di sensori capaci di raccogliere dati può modificare alcuni obblighi o considerazioni operative.
Un drone può volare completamente da solo?
Tecnicamente esistono UAS con livelli elevati di automazione e sistemi capaci di eseguire missioni programmate, navigare fra waypoint o compiere determinate azioni senza comandi manuali continui.
Questo non significa che qualsiasi funzione automatica renda il drone “autonomo” in senso assoluto, né che autonomia tecnica equivalga a libertà operativa.
EASA distingue infatti gli RPAS, cioè i sistemi pilotati da remoto, dagli UAS completamente autonomi all’interno della famiglia più ampia degli UAS.
Quanto dura la batteria di un drone?
Non esiste una durata standard valida per tutti.
Un piccolo multirotore, un mezzo professionale con sensori pesanti, un’ala fissa e un drone tethered hanno profili energetici completamente diversi.
L’autonomia dipende da batteria, massa, propulsione, aerodinamica, vento, temperatura, velocità e missione. Per confrontare due droni ha quindi più senso considerare autonomia nelle condizioni dichiarate e compatibilità con il lavoro da svolgere che affidarsi a un numero isolato.
Drone e aeromodello sono la stessa cosa?
Non necessariamente dal punto di vista dell’uso, ma la separazione non è così netta come suggerisce il linguaggio comune.
Un aeromodello è normalmente associato all’attività modellistica e ricreativa; “drone” viene usato per una gamma molto più ampia di sistemi e missioni.
Dal punto di vista del quadro europeo, però, la definizione di aeromobile senza equipaggio comprende anche diversi velivoli radiocomandati e modelli volanti. EASA specifica infatti che la definizione regolamentare comprende aeromobili senza pilota a bordo anche quando non dispongono di una telecamera.
Conclusione
Capire cosa sono i droni richiede qualcosa in più della definizione “velivoli telecomandati senza pilota”.
Un drone è la parte volante di un sistema che mette insieme sensori, controllo, attuatori, comunicazione, navigazione e payload. La configurazione aerodinamica cambia in base al lavoro: il multirotore è efficace quando servono hovering e precisione, l’ala fissa quando contano superficie e autonomia, il VTOL quando bisogna combinare decollo verticale e volo più efficiente.
Anche le etichette vanno tenute separate. UAS non significa esattamente la stessa cosa di UA; FPV non è una nuova famiglia aerodinamica; consumer e professionale descrivono l’impiego più che il principio di volo; la categoria operativa non coincide con la classe del prodotto.
Il criterio più utile resta quindi partire dalla missione.
Che cosa deve osservare, misurare, trasportare o produrre il drone?
Una volta chiarita questa domanda, diventano molto più semplici anche le successive: quale architettura serve, quale payload ha senso, quale autonomia occorre e quali condizioni bisogna verificare prima del volo.